


Principio di funzionamento e tecnologia delle barriere reflex
il principio della triangolazione è un metodo geometrico per determinare la distanza di un oggetto. Per le barriere reflex, la distanza tra il sensore e lo sfondo di riferimento viene utilizzata come segnale di riferimento.
In base al principio energetico viene valutata l’intensità del segnale ricevuto. Le barriere reflex sfruttano l’intensità della luce rossa a LED diffusamente riflessa su uno sfondo di riferimento come segnale di riferimento.
Funzionamento delle barriere reflex
Le barriere reflex sfruttano le deviazioni dal segnale di riferimento, vale a dire le variazioni della distanza o dell’intensità della luce per rilevare gli oggetti. Il sensore invia o emette luce su uno sfondo statico o mobile, come ad esempio un nastro trasportatore. Se il fascio di luce viene interrotto da un oggetto, viene attivato un ciclo di commutazione nel sensore. L’unico requisito è che qualsiasi sfondo si trovi nel campo di rilevamento del sensore, eliminando così l’uso di un catarifrangente.
Oltre alla distanza, le barriere reflex rilevano anche l’intensità della luce della riflessione diffusa, consentendo il rilevamento indipendentemente dalle caratteristiche dell’oggetto, come il colore o la natura delle superfici.
Qual è la differenza tra la zona cieca e la distanza minima?
La zona cieca si riferisce all’oggetto da rilevare. Se un oggetto si trova nella zona cieca, non è possibile una rivelazione affidabile. La distanza minima, invece, definisce il limite inferiore della portata o la distanza ammissibile dello sfondo di riferimento. Indica la distanza a cui lo sfondo può essere collocato dal sensore. Se lo sfondo di riferimento è posizionato troppo vicino al sensore, la luce non colpisce più l’elemento ricevente. Non è quindi possibile inizializzare correttamente il sensore sullo sfondo di riferimento.
Le barriere reflex hanno una zona cieca?
Le barriere reflex non presentano una zona cieca, poiché, oltre alla distanza, tengono conto anche della variazione dell’intensità luminosa rispetto allo sfondo di riferimento inizializzato. In questo modo è possibile rilevare anche un oggetto che si trova direttamente davanti all’ottica, poiché l’intensità della luce ricevuta dal sensore viene attenuata. Occorre tuttavia considerare che un oggetto che si trova alla stessa distanza dello sfondo di riferimento e presenta una remissione identica non può essere riconosciuto da una barriera reflex.
Distanza minima dello sfondo di riferimento: 100…1.000 mm su acciaio inox (100 mm è la distanza minima tra sfondo e sensore, ma non la distanza minima tra oggetto e sensore)
Zona cieca: nessuna zona cieca grazie al principio di rilevamento a due fasi
Quels sont les modes d’apprentissage des barrages reflex ?
Teach-in su uno sfondo di riferimento statico
Teach-in avec un arrière-plan de référence mobile
Détection d’objet devant un arrière-plan de référence mobile (convoyeurs à bande mobiles, par exemple)
Apprentissage sur arrière-plan mobile par pression sur un bouton pour une séquence teach-in spécifique à l’application
Compensation des vibrations, de l’encrassement et des irrégularités grâce à l’ajustement automatique du capteur pendant le teach-in
Possibilités d’utilisation de barrages reflex pour la détection d’objets
Contrôle de présence
Détection de contrastes
Contrôle de niveau
Contrôle d’éjection
C’est ce qu’il faut tenir compte lors du montage de barrages reflex
Couleurs de l’arrière-plan
Arrière-plans très brillants, réfléchissants et irréguliers
Marches, arêtes, cavités
Arrière-plan mobile
Pour les arrière-plans de référence mobiles, tels que les convoyeurs à bande, le mouvement doit être perpendiculaire à l’axe émetteur/récepteur du capteur afin d’éviter des reflexions directes sur le récepteur.
Comment les barrages reflex s’intègrent-ils dans la gamme ?
Les capteurs reflex énergétiques sont utilisés pour la détection d’objets sans arrière-plan. Ils vérifient la présence d’objets, contrôlent les hauteurs d’empilage ou effectuent des tâches de comptage.
Indépendamment des propriétés d’objet telles que la forme, la couleur ou la brillance, les capteurs reflex à élimination d’arrière-plan détectent et mesurent des objets devant un arrière-plan défini.
Grâce au filtre de polarisation intégré, les barrages sur réflecteur universels conviennent également à la détection de surfaces brillantes, chromées ou réfléchissantes.
Outre les surfaces brillantes, chromées ou réfléchissantes, les barrages sur réflecteur pour objets transparents détectent et comptent également le verre, le PET ou les films à l’aide de la lumière rouge.
Grâce à leur grande portée, les barrages optiques garantissent une détection fiable, même dans les environnements fortement encrassés. Les variantes avec lumière laser peuvent détecter les objets les plus petits.
Barrages reflex
Les barrages reflex conviennent à la détection d’objets sans contact, sans réflecteur, grâce à la lumière rouge LED, indépendamment de la couleur, de la forme et de la surface de l’objet.
Applications typiques des capteurs avec principe de barrage et de mode réflexion
| Plage de détection | Temps de réponse | Détection d’objets devant un arrière-plan | Détection semi-transparente Objets |
Détection d’objets brillants et sombres | |
|---|---|---|---|---|---|
| Barrages reflex |
 |
|
 |
|
|
| Capteurs reflex énergétiques |
|
|
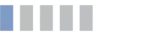 |
|
 |
| Capteurs reflex à élimination d’arrière-plan |
|
|
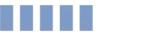 |
|
|
| Barrages sur réflecteur universels |
|
|
|
|
|
| Barrages sur réflecteur pour objets transparents |
|
|
|
|
|
| Barrages optiques |
|
|
|
|
|
| Barrages reflex | |||||
|---|---|---|---|---|---|
|
Plage de détection
|
Temps de réponse
|
Détection d’objets devant un arrière-plan
|
Détection semi-transparente
Objets
|
Détection d’objets brillants et sombres
|
|
| Capteurs reflex énergétiques | |||||
|
Plage de détection
|
Temps de réponse
|
Détection d’objets devant un arrière-plan
|
Détection semi-transparente
Objets
|
Détection d’objets brillants et sombres
|
|
| Capteurs reflex à élimination d’arrière-plan | |||||
|
Plage de détection
|
Temps de réponse
|
Détection d’objets devant un arrière-plan
|
Détection semi-transparente
Objets
|
Détection d’objets brillants et sombres
|
|
| Barrages sur réflecteur universels | |||||
|
Plage de détection
|
Temps de réponse
|
Détection d’objets devant un arrière-plan
|
Détection semi-transparente
Objets
|
Détection d’objets brillants et sombres
|
|
| Barrages sur réflecteur pour objets transparents | |||||
|
Plage de détection
|
Temps de réponse
|
Détection d’objets devant un arrière-plan
|
Détection semi-transparente
Objets
|
Détection d’objets brillants et sombres
|
|
| Barrages optiques | |||||
|
Plage de détection
|
Temps de réponse
|
Détection d’objets devant un arrière-plan
|
Détection semi-transparente
Objets
|
Détection d’objets brillants et sombres
|
|


